MIR — Modular Intelligent Robot
MIR est une plateforme robotique modulaire, open source, pour découvrir la robotique et l’intelligence artificielle. Des modules (servos, pince, roues, caméra, lidar…) se combinent pour construire des robots très différents, tout en partageant la même architecture matérielle et logicielle : un bras robotisé, une plateforme mobile avec lidar, un quadrupède…
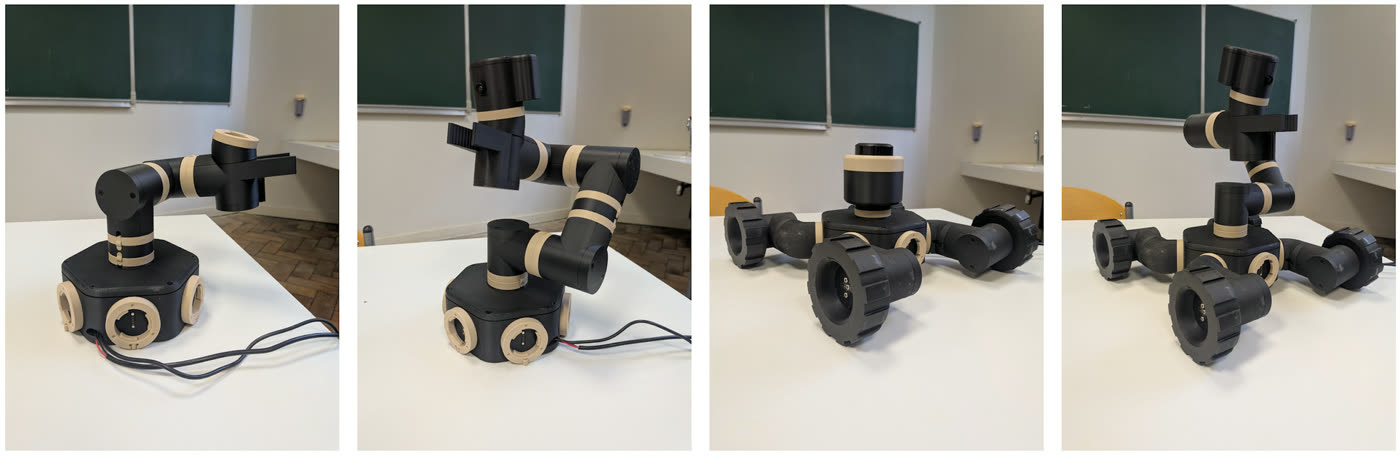
 Voir MIR en vidéo : un robot construit en quelques clics
Le logiciel MIR
MIR, c’est aussi une application, qui permet de :
- concevoir et construire le robot module par module, dans un éditeur 3D ;
- piloter le robot réel ou simulé (moteur physique MuJoCo) : essais d’asservissement, téléopération, scripts Python personnalisé ;
- enregistrer des démonstrations et entraîner des modèles : behavioral cloning, politiques de LeRobot comme ACT, apprentissage par renforcement ;
- enchaîner des tâches avec MIR Flow, permettant de concevoir des tâches complexes de manière intuitive.
Un robot est décrit une seule fois : la même description sert au robot réel et à son équivalent simulé. Tout ce qui se fait avec le robot réel peut se faire en simulation, sans matériel.
MIR est compatible avec l’écosystème LeRobot de Hugging Face.
Ce site
Ce site propose une découverte progressive du robot learning par l’expérimentation. Les activités font émerger les notions à partir de situations concrètes : observer le comportement d’un robot, enregistrer ses actions, constituer un jeu de données, entraîner un modèle, puis confier le robot à ce modèle.
Les parcours se suivent dans le menu de gauche, tout peut se faire en simulation : un ordinateur suffit.
Le projet
MIR est conçu et développé par Marius Bertin et Michel Bertin. Le code, les modèles 3D des modules et la documentation sont sur GitHub, sous licence Apache 2.0. De nouveaux modules, documents et logiciels sont ajoutés au fil du projet.